
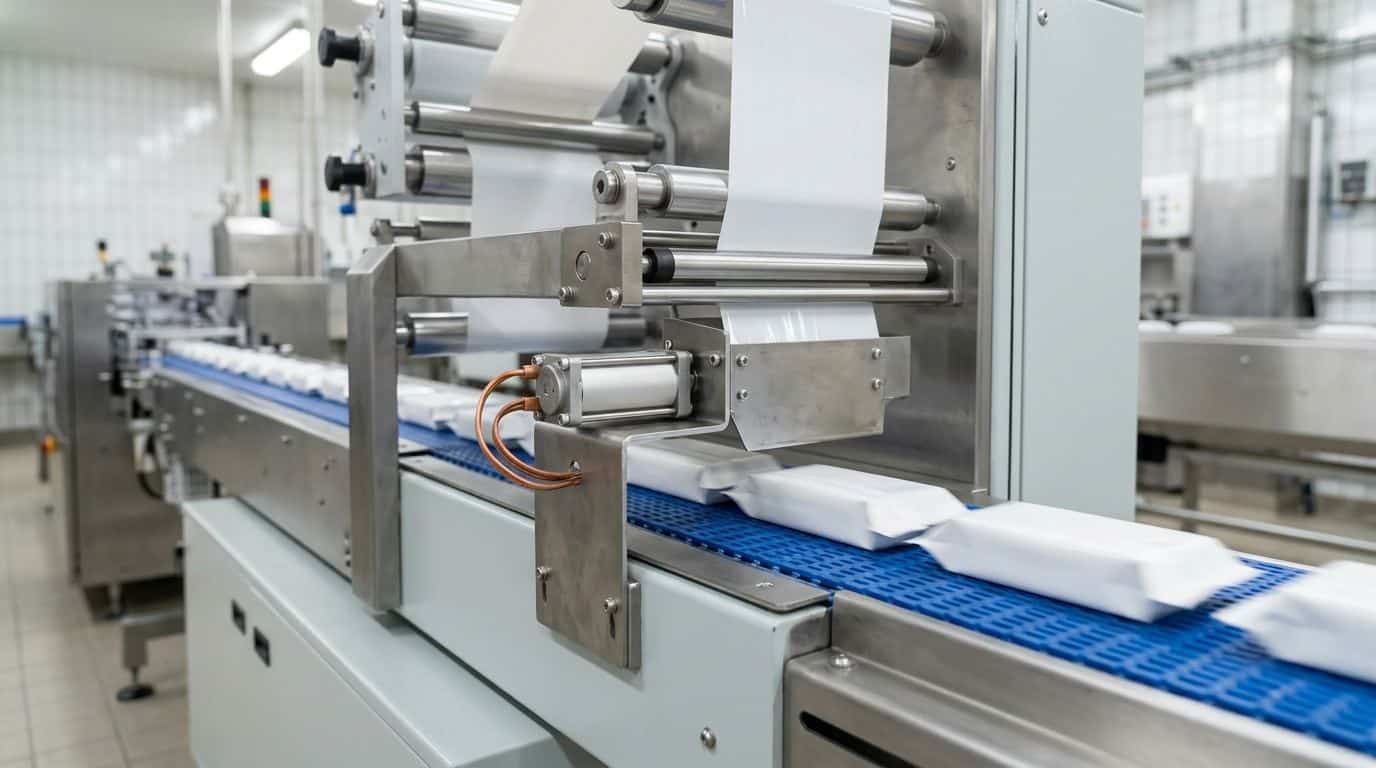
Dans les machines d’emballage, la contrainte qui détermine le choix de l’électroaimant n’est presque jamais la force de crête — c’est la cadence de cycle combinée au bilan thermique qu’elle engendre. Une machine fonctionnant à 120 cycles par minute accorde à chaque bobine un temps de cycle total de 500 ms, et si l’électroaimant est sous tension pendant 200 ms, cela représente un facteur de marche de 40% à haute répétition. La force est facile à satisfaire. Résister à l’échauffement et se stabiliser assez vite pour ne pas perturber le cycle suivant est ce qui restreint le choix.
Quelles sont les quatre contraintes spécifiques aux lignes d’emballage ?
| Contrainte | Pourquoi elle intervient ici | Ce qu’il faut spécifier en conséquence |
|---|---|---|
| Cadence de cycle | Le temps de cycle définit la fenêtre de refroidissement disponible entre les manœuvres | Temps d’alimentation réel et temps de repos en millisecondes, et non un simple pourcentage de cycle de service |
| Temps de stabilisation | Le rebond du plongeur en fin de course perturbe le calage du cycle suivant | Fenêtre de stabilisation admissible, et si une butée amortie est requise |
| Lavage et poussière | Les lignes agroalimentaires sont lavées à grande eau ; les lignes de produits secs génèrent des poussières fines | Exigence d’indice de protection et si le plongeur coulisse dans un tube étanche |
| Position de sécurité | Une coupure d’alimentation en cours de cycle ne doit ni bloquer la bande ni faire tomber le produit | En quelle fin de course le mécanisme doit se positionner en cas de panne, et si un rappel par ressort suffit |
Pourquoi la fréquence de manœuvre est-elle plus critique que la force d’attraction de crête ?
Pourquoi la fréquence de manœuvre est plus critique que la force de crête
Un électro-aimant sélectionné uniquement en fonction de sa force d’attraction se résume souvent à une petite carcasse fonctionnant près de ses limites — car les exigences de force dans le domaine de l’emballage (actionner un volet, entraîner une lame, déclencher un déviateur) sont généralement modestes. Cependant, la masse thermique et la surface de dissipation d’une petite carcasse sont également réduites, de sorte qu’une même perte par effet Joule dans la bobine entraîne une élévation de température bien plus importante que sur une grande carcasse.
À une faible fréquence de répétition, ce problème ne se manifeste jamais. Mais à 100 cycles par minute, la bobine n’a plus le temps de dissiper la chaleur entre deux manœuvres et atteint son équilibre thermique à un niveau bien supérieur aux valeurs nominales théoriques : la seule fréquence de cycle épuise alors la marge thermique de l’isolation. C’est pourquoi la bonne question initiale est « combien de cycles par minute et quelle durée d’excitation à chaque fois ? », plutôt que « de quelle force d’attraction ai-je besoin ? ». L’article sur les classes d’isolation détaille les formules permettant de convertir ces données en élévation de température.
Temps de stabilisation et problèmes de positionnement
Une machine d’emballage n’a pas seulement besoin que le plongeur « atteigne sa position », mais aussi qu’il s’y « immobilise ». Un plongeur sans amortissement rebondit lorsqu’il heurte la butée ; si ce rebond ne s’est pas complètement dissipé avant l’arrivée du produit suivant, cela se traduit en aval par des défauts d’alignement, une dérive de la position de scellage ou le passage occasionnel de deux articles à travers le volet.
Les solutions économiques sont mécaniques : surfaces de butée plus souples, amortisseurs à petit orifice, ou tolérance d’une course légèrement plus longue pour que le plongeur arrive avec moins d’énergie. La solution plus coûteuse repose sur le servomoteur. Si le besoin consiste réellement à « contrôler la position du plongeur sur toute sa course » et non pas seulement à ses deux extrémités, il s’agit alors d’une application pour moteur — notre guide comparatif de sélection précise où se situe cette frontière.
Lavage à grande eau, poussière et ce que « l’étanchéité » doit réellement signifier
L’emballage présente deux types d’environnements sévères qui exigent des réponses opposées. Les lignes humides sont nettoyées avec des détergents, parfois de l’eau chaude sous pression ; le mode de défaillance réside dans l’infiltration par l’alésage du plongeur et les sorties de fils. Les lignes sèches — poudres, granulés, débris de carton ou papier — sont exposées à l’accumulation de poussières abrasives dans l’entrefer du plongeur, augmentant progressivement le frottement jusqu’à ce que la course de rappel ne s’effectue plus complètement.
Les deux cas orientent vers un « modèle tubulaire où le plongeur se déplace dans un tube hermétique » plutôt que vers un modèle à carcasse ouverte, mais pour des raisons différentes : l’un pour garantir l’étanchéité, l’autre pour isoler les surfaces de glissement des contaminants. Pour savoir comment faire correspondre l’indice de protection aux conditions réelles de lavage, le guide ce que certifient respectivement IP65 et IP67 l’explique en détail. Le guide des gammes de produits indique quelles séries conviennent à chaque cas. Et si la carcasse dont vous avez besoin ne dispose pas d’un indice de protection standard, c’est généralement le point de départ d’un développement sur mesure.
Quelle est la défaillance qui interrompt réellement la ligne de production ?
La panne coûteuse dans l’emballage est rarement une bobine brûlée. Il s’agit plutôt d’un plongeur qui ne revient plus totalement en position, car un retour partiel déclenche toujours le capteur tout en laissant le mécanisme légèrement décalé. La ligne continue de tourner et produit des emballages défectueux jusqu’à ce que quelqu’un s’en aperçoive. Au moment du diagnostic, le nombre de rebuts est déjà élevé.
Deux mécanismes en sont à l’origine : la contamination dans le jeu du plongeur et le magnétisme rémanent qui retient le plongeur après une période prolongée sous tension. Tous deux s’aggravent avec le nombre de cycles plutôt qu’avec l’âge, ce qui explique leur apparition plusieurs semaines après la mise en service. L’article sur les défauts de relâchement explique comment les distinguer et comment résoudre chacun d’eux. Si le symptôme est différent, le centre de dépannage associe six symptômes à leurs causes.
Cinq paramètres à mesurer avant d’établir vos spécifications
Les défaillances d’électroaimants dans les machines d’emballage sont presque toujours causées par la chaleur et le cadencement, et les deux peuvent être calculés — à condition de disposer préalablement des valeurs ci-dessous.
- Nombre de cycles par minute + durée sous tension en millisecondes : les deux sont indispensables pour calculer la charge thermique. Indiquer uniquement le nombre de cycles ne permet pas d’obtenir une réponse : un même électroaimant alimenté pendant 20 ms toutes les 500 ms peut fonctionner indéfiniment, alors qu’alimenté pendant 300 ms, il surchauffera.
- Température ambiante au point de montage : il ne s’agit pas de la température de l’atelier. Entre deux machines tournant à la même cadence où l’une fonctionne sans problème et l’autre surchauffe, c’est la deuxième cause la plus fréquente.
- Si le mécanisme s’arrête à une extrémité entre les cycles et pendant combien de temps : au-delà de plusieurs secondes d’arrêt, un modèle à maintien magnétique devient rentable ; pour une machine qui revient immédiatement à sa position initiale après une brève impulsion, il n’y a pas d’échauffement de maintien à éliminer, et un pilotage bipolaire plus complexe n’apportera aucun bénéfice.
- Temps de stabilisation et tolérance de positionnement admissibles : si la tolérance est plus stricte que la fenêtre de stabilisation atteignable, ce besoin dépasse ce qu’un actionneur à deux positions peut offrir ; mieux vaut le savoir avant d’acheter.
- Conditions réelles d’exposition aux lavages et à la poussière : s’agit-il de jets d’eau, d’immersion ou de détergents ? La protection doit-elle être assurée au niveau du composant ou de l’armoire ? Veuillez le préciser explicitement au lieu de supposer qu’une série donnée l’intègre d’office.
Transmettez-nous ces cinq paramètres, et le dimensionnement ne relèvera plus de l’approximation.
Comment Shih Shin Technology dimensionne pour les cadences élevées
Sur les lignes d’emballage, les pannes d’électroaimants surviennent presque toujours pour la même raison : la chaleur. Or, la chaleur se calcule — dès lors que l’on connaît le nombre de cycles par minute et la durée d’alimentation en millisecondes. Nous utilisons ces deux données, associées à la température ambiante du point de montage, pour déterminer si le boîtier standard tiendra le coup ; si ce n’est pas le cas, nous envisageons alors le sur-mesure, plutôt que de vendre un produit pour voir ensuite.
Deux chiffres, bien plus utiles que n’importe quelle valeur de force d’attraction
Sur les lignes d’emballage, les électroaimants cèdent presque toujours sous l’effet de la chaleur, et non par manque de force. Et la chaleur se calcule — à condition de savoir ce que fait réellement la machine.
C’est pourquoi nous demandons d’abord deux chiffres : le nombre de cycles par minute et la durée d’alimentation de la bobine en millisecondes pour chaque cycle. Ces deux données ne prennent sens qu’ensemble ; connaître uniquement le nombre de cycles ne suffit pas pour calculer. Ajoutez-y la température ambiante dans le pire des cas au point d’installation, la force requise pour la course de travail, et si la ligne fait l’objet de lavages à grande eau ou est exposée aux poussières.
Envoyez ces deux chiffres ainsi que les autres conditions à info@solenoids.com.tw ou via notre formulaire de demande de devis ; nous répondons généralement sous 24 à 48 heures ouvrées, en joignant l’élévation de température prévue selon votre cadence de manœuvre ainsi que la série adaptée. Si vous êtes encore en phase de sélection de modèle, consultez d’abord notre guide de sélection des électroaimants.


